Technologie
Technologie
Une plateforme modulaire, trois modules logiciels cœur et une architecture de sécurité stricte, communs à toutes les missions.
Architecture embarquée
Charge utile
Interchangeable
- Thermique LWIR 640 × 512 : disponible
- LiDAR, multispectral, gaz : à venir
Calculateur embarqué
Jetson Orin Nano
- HorusVision
Contrôleur de vol
Pixhawk 6C
- ArduPilot
- HorusMav
Liaison
MAVLink
- Radio SiK
Station sol
HorusGCS
- Planification et suivi en direct
HorusMav — Contrôle de vol autonome
HorusMav est la couche de contrôle MAVLink d'HORUS I. Elle gère l'interface avec ArduPilot via pymavlink, orchestre la mission de balayage en serpentin à cap fixe, surveille la santé du drone en continu et déclenche à bord les modes de sécurité automatiques.
- Interface MAVLink / ArduPilot (pymavlink)
- Mission de balayage en serpentin à cap fixe
- Surveillance automatique de la liaison, de la batterie et du mode de vol
- Atterrissage guidé par lidar
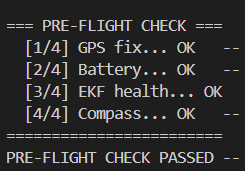
- Vérification pré-vol complète (GPS, EKF, compas)
- Enregistreur de télémétrie embarqué (boîte noire)
HorusVision — Détection d'anomalies par IA
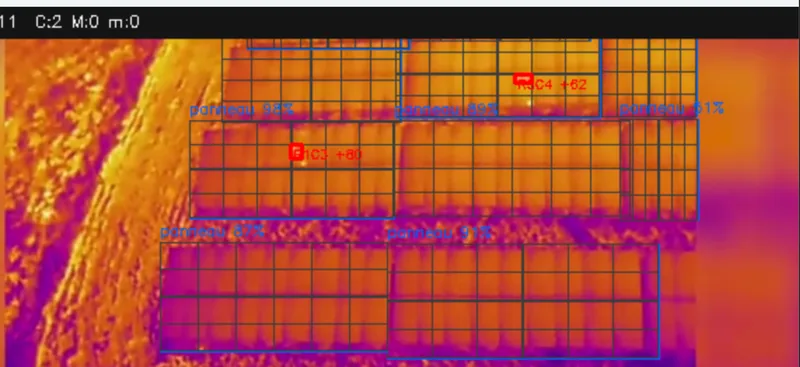
HorusVision analyse en temps réel les images de la charge utile. Avec la caméra thermique, première charge disponible, le modèle YOLO détecte et délimite chaque panneau solaire, et un algorithme de gradient relatif repère les cellules anormales, géolocalisées précisément par lancer de rayons GPS.
- Détection des panneaux par modèle YOLO (Roboflow)
- Analyse des points chauds par gradient relatif
- Localisation GPS de chaque défaut (lancer de rayons)
- Suivi multipasse avec GSD dynamique
- Classification par sévérité (mineur, modéré, critique)
- Rapport PDF généré automatiquement après la mission
HorusGCS — Station sol, planification et contrôle temps réel
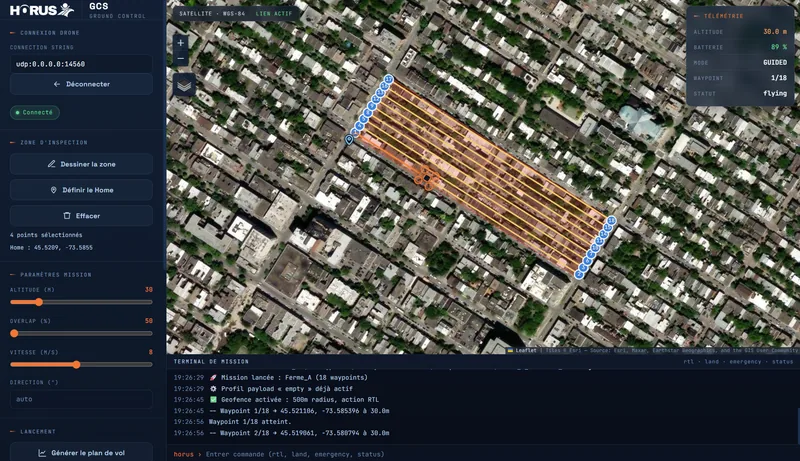
HorusGCS est l'interface web qui pilote une mission de bout en bout. L'opérateur délimite la zone sur la carte satellite; le calcul de trajectoire dimensionne automatiquement l'espacement des passes, le chevauchement et les points de passage selon l'altitude et le capteur embarqué. Le plan généré est envoyé directement à HorusMav, puis la mission est suivie en direct — position du drone, télémétrie et commandes de sécurité toujours accessibles, sans jamais passer par un terminal.
- Dessin de zone sur carte satellite
- Calcul automatique de la grille de vol (espacement, chevauchement, GSD)
- Génération du plan et intégration directe à HorusMav
- Position du drone et télémétrie en temps réel
- Commandes de retour au point de départ (RTL), d'atterrissage et d'arrêt d'urgence
- Reconnexion à une mission en cours
Architecture de sécurité à 5 niveaux
Radiocommande
Reprise de contrôle manuelle immédiate : l'opérateur peut reprendre le contrôle à tout moment par la radiocommande. Priorité absolue sur toutes les commandes logicielles.
Surveillance du mode de vol
Détection d'une intervention externe : si Mission Planner, QGroundControl ou la radiocommande change le mode de vol, le script s'arrête immédiatement et cesse d'envoyer des commandes MAVLink conflictuelles.
Surveillance automatique de la liaison
Un fil d'exécution dédié surveille les signaux de présence MAVLink. Si aucun n'est reçu pendant 30 secondes, le retour au point de départ (RTL) est déclenché automatiquement.
Surveillance de la batterie
Mode de sécurité automatique lié à l'énergie : la tension et le pourcentage de batterie sont surveillés en continu. Seuil de retour ajusté selon la charge utile active.
Surveillance de l'ordinateur de bord
Retour préventif si le Jetson se dégrade (processeur, mémoire, température). Le paramètre FS_GCS_ENABLE déclenche un retour autonome si le Jetson cesse brusquement de répondre.
Vérification pré-vol automatique
| Position GPS 3D | ≥ 8 satellites — HDOP ≤ 2,0 |
|---|---|
| Batterie | ≥ 30 % pour autoriser l'armement |
| Santé EKF | attitude, vitesse horizontale et verticale validées |
| Compas | présent, activé et calibré |
| Vent | vitesse estimée ≤ 8 m/s (conditions d'inspection optimales) |